La hoja de datos te da un ancho de banda. El montaje decide cuánto de él te queda.
Todos los sensores inalámbricos de vibración del mercado anuncian un rango de frecuencia. Pocos dicen que esa cifra se midió en un shaker de calibración, con el sensor atornillado a un bloque de acero mediante un espárrago, y que en tu máquina, con la base que te venden y el montaje que uses, el rango útil puede ser una fracción.
La razón no es la electrónica. Es mecánica, y es antigua: el sensor y su montaje forman un sistema masa-resorte con su propia resonancia, y por encima de una fracción de esa resonancia la lectura ya no es la vibración de la máquina sino la del sensor. Dónde cae esa resonancia depende de tres cosas que se ven con solo mirar el sensor: cuánto pesa, qué tan rígida es su unión con la máquina y a qué altura queda su masa sobre esa unión.
Este artículo explica esas tres cosas, lo que implican para la forma en que debe construirse un sensor y cómo construimos el PHANTOM® Gen 4 alrededor de ellas. La física está en la ISO 5348, la norma sobre el montaje mecánico de acelerómetros, y en cualquier libro de vibraciones; nada de eso es nuestro.
El sensor es parte de la cadena de medición
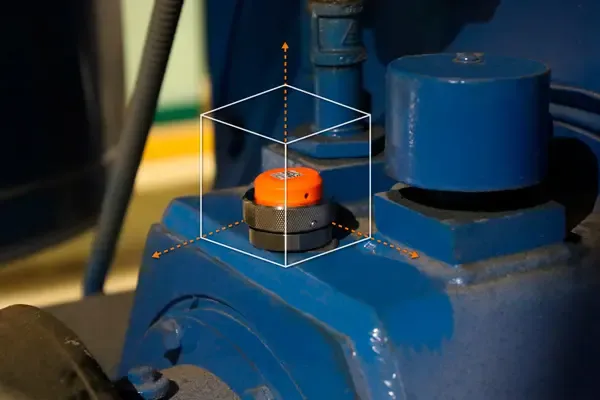
Atornilla una masa a una superficie y habrás construido un oscilador. La masa es el sensor; el resorte es todo lo que hay entre el elemento sensor y la máquina: la carcasa, la base, la rosca o el pegamento, el acabado de la superficie. Ese sistema tiene una frecuencia natural, la resonancia montada, y sigue la fórmula más vieja de las vibraciones:
fn = (1 / 2π) · √(k / m)
donde k es la rigidez de la unión y m la masa que descansa sobre ella. Unión más rígida, resonancia más alta; sensor más pesado, resonancia más baja. Cerca de esa frecuencia el sensor amplifica lo que ve; muy por debajo, el sensor sigue fielmente a la superficie. Por eso la ISO 5348 y los fabricantes de acelerómetros dan la misma regla práctica: mantener la medición por debajo de aproximadamente un quinto de la resonancia montada si se quiere que el error de amplitud sea pequeño. Un sensor cuya resonancia montada está en 10 kHz es, en la práctica, un sensor de 2 kHz, muestree lo que muestree la electrónica.
Así que la pregunta que hay que hacer sobre cualquier sensor inalámbrico no es «qué ancho de banda tiene el chip» sino «dónde está la resonancia montada, con la base que ustedes venden y el montaje que yo voy a usar». Las tres variables que la responden se ven desde afuera.
Tres cosas fijan la resonancia montada
Masa. Más masa sobre la misma unión significa una resonancia más baja: es la m bajo la raíz. La masa por sí sola no es un defecto: un sensor necesita una carcasa que sobreviva a una planta, y la rigidez de esa carcasa es parte de la unión. Lo que importa es dónde está la masa, y eso nos lleva a la tercera variable.
Rigidez de la unión. Es la variable de mayor oscilación, porque la unión se elige al instalar, no en fábrica. La ISO 5348 enumera las opciones de mejor a peor acoplamiento: un espárrago roscado en la máquina, una capa delgada de adhesivo y un imán. El orden no está en discusión. Un espárrago aprieta el sensor contra una superficie maquinada con toda la rigidez de la rosca; el adhesivo es una capa flexible cuya rigidez depende de su espesor y su curado; un imán es una segunda masa sobre una segunda unión, más blanda. Cada paso hacia abajo en la lista baja la resonancia montada, y con ella la banda útil.
Altura del centro de masa. Un sistema masa-resorte también tiene un modo de balanceo. Imagina el sensor como un péndulo invertido de pie sobre su unión: cuanto más alto queda su centro de masa sobre el plano de montaje, mayor es su momento de inercia respecto a ese plano y más baja la frecuencia a la que se bambolea. El balanceo es peor que la resonancia axial, porque convierte el movimiento de la máquina en una señal transversal espuria en los otros ejes: el sensor reporta una vibración que es suya. Un cuerpo alto y estrecho sobre una base pequeña se bambolea a baja frecuencia; un cuerpo bajo y ancho sobre una base grande apenas se bambolea.
Los dos dibujados a la misma escala. El disco pegado bajo el sensor alto es, por sí solo, más alto que la altura a la que el Gen 4 lleva todo su centro de masa.
Las tres variables se multiplican. Un sensor pesado sobre un espárrago rígido puede rendir más que uno ligero sobre pegamento; un sensor ligero con su masa concentrada arriba, sobre una base flexible, puede perder la mayor parte de su banda anunciada. Dos sensores del mismo peso no son el mismo sensor.
Las tres formas de montar un sensor
| Montaje | La unión | Qué le hace a la banda útil | Cuándo es la elección correcta |
|---|---|---|---|
| Espárrago roscado | Rosca en la caja, sensor apretado con par | La referencia. La resonancia montada la fija el propio sensor | Monitoreo permanente, fallas de alta frecuencia, rodamientos |
| Adhesivo | Una capa de epoxi o una placa pegada | Resonancia más baja, y deriva con el curado, el espesor y el calor | Superficies que no se pueden perforar, si la banda que necesitas es baja |
| Imán | Un imán, y el sensor encima | La resonancia más baja: una segunda masa sobre una unión más blanda | Rutas de recolección y comprobaciones puntuales |
El espárrago es contra lo que calibran los fabricantes de acelerómetros, y es lo que la ISO 5348 recomienda para cualquier instalación permanente. Los otros dos son compromisos que el analista acepta a sabiendas para una ruta o una máquina que no se puede perforar, no valores por defecto que un proveedor debería entregar para monitoreo permanente sin decir lo que cuestan en ancho de banda.
Carga de masa: cuando el sensor cambia la máquina
La unión funciona en los dos sentidos. Un sensor atornillado a una estructura le suma su masa, y si la estructura es ligera, el sensor desplaza justo las resonancias que debía medir. La regla práctica habitual es que el sensor debe pesar una fracción pequeña de la masa dinámica de la superficie sobre la que se apoya; un décimo es la cifra que más se cita. En una caja de rodamiento de decenas de kilos, 187 g no son nada. En una guarda delgada de chapa o en el extremo libre de un motor pequeño, esos mismos 187 g sí lo son, y ningún sensor de esa clase debería montarse ahí sin saberlo.
Esa es la otra razón por la que la masa de un sensor debe gastarse donde trabaja, en la rigidez de la carcasa y de la unión, y no en cargar una celda grande o una radio larga muy por encima de la máquina.
Cómo está construido el PHANTOM® Gen 4, y por qué
Toma las tres variables, diseña hacia atrás desde ellas y llegas a una forma: un disco bajo y ancho roscado a la máquina, con la masa abajo. Ese es el Gen 4: 46 mm de diámetro, 34.5 mm de alto, 187 g, sobre una rosca 1/4-28 UNF. Las cifras de abajo salen del modelo CAD, y se publican aquí porque un artículo que les pide sus números a otros proveedores no tiene derecho a callarse los propios.
- El centro de masa está a 10.25 mm del plano de montaje, menos de un tercio de los 34.5 mm de alto del sensor. Esa es la cifra a la que responde el modo de balanceo, y es baja por dónde está el acero, no porque el sensor sea ligero.
- El 83 % de la masa es acero, y la parte pesada es la que toca la máquina. De los 187 g, 110 g son la base de acero inoxidable 304 que lleva la rosca, 44.5 g el anillo de acero que cierra la carcasa y 32 g la tapa de plástico con la electrónica debajo.
- La unión es una rosca tallada en esa base. 1/4-28 UNF-2B, 5 mm de profundidad, directamente en el acero inoxidable 304 y apretada a 3.0 ± 0.3 N·m: el montaje que la ISO 5348 pone primero. Sin adaptador, sin placa y sin capa de pegamento entre el sensor y la máquina: la rigidez de la unión es la rigidez de la caja en la que va roscado. Donde una superficie no se puede perforar sí vendemos una base adhesiva de acero inoxidable, y por el argumento de arriba cuesta por partida doble: 20 g más de masa, cargados más arriba, sobre una línea de pegamento en vez de una rosca.
- La parte de arriba es de plástico porque una radio no ve a través del acero. La tapa de ABS aloja la antena donde una lata metálica la apantallaría. Acero donde entra la vibración, plástico donde sale la señal: los dos materiales están donde la física los quiere.
- El elemento sensor está a 23.48 mm del plano de montaje, encapsulado en epoxi. El MEMS va en una tarjeta dentro de la tapa, y la tarjeta, la antena y el elemento están embebidos en resina epóxica, de modo que el conjunto es un bloque sólido y no una tarjeta de pie sobre conectores: no hay un circuito suelto con resonancia propia entre la máquina y el elemento. Todo sensor MEMS inalámbrico tiene esta distancia; pocos la publican.
- Es pequeño porque lleva solo lo que el punto necesita. Vibración triaxial y temperatura. Todo lo demás de la familia PHANTOM® (corriente, RPM, termopares, la cámara térmica, las entradas de 4–20 mA y 0–10 V) es un módulo aparte, así que ningún rodamiento tiene que cargar una carcasa dimensionada para variables que no usa.
Dos formas, lado a lado
El sensor todo-en-uno es la otra respuesta al mismo problema, y vale la pena compararlo sin adjetivos, sobre dimensiones publicadas. Lo fabrican varios, y la forma es consistente entre ellos: un cuerpo más alto que carga ultrasonido, un magnetómetro, una radio más grande y una celda más grande, de pie sobre una base aparte que se pega o se atornilla a la máquina.
Disco bajo sobre espárrago
PHANTOM® Gen 4: 46 mm de diámetro, 34.5 mm de alto, 187 g, roscado 1/4-28 UNF directamente en la máquina. El 83 % de esa masa es acero y la mayor parte es la base, lo que deja el centro de masa a 10.25 mm del plano de montaje, medido en el modelo CAD, no estimado. Relación altura/huella: alrededor de 0.75.
Cuerpo alto sobre base pegada
Un ejemplo representativo, de una hoja de datos publicada en esta clase: un cuerpo de 40 × 71 × 40 mm y 180 g, sobre una base de 22 o 50 g que hay que pegar o atornillar al activo. El dibujo muestra qué es esa base: un disco de 20 mm con una rosca M6 a la que se atornilla el sensor. El cuerpo, con ultrasonido, magnetómetro, radio y batería dentro, se apoya sobre una unión de menos de la mitad del ancho de la del Gen 4, a través de una rosca de 6 mm. Relación altura/huella en la unión: alrededor de 5.
La misma masa, con siete gramos de diferencia. Uno la pone abajo, sobre una base de 46 mm y una rosca tallada en acero; el otro la pone arriba, sobre un disco pegado de 20 mm y una rosca M6.
Hay una comparación que no necesita suponer nada sobre lo que hay dentro de ninguno de los dos. Todo el centro de masa del Gen 4, a 10.25 mm, queda por debajo de la altura a la que empieza el cuerpo del otro sensor: el disco pegado que lleva debajo mide 20 mm él solo. Donde sea que ese cuerpo lleve su masa por dentro, toda queda por encima de una línea bajo la cual el centro de masa del Gen 4 ya está.
Todo lo de las secciones anteriores dice que esas dos formas no tienen la misma resonancia montada, y por tanto tampoco la misma banda útil, digan lo que digan sus hojas de datos sobre el muestreo. No vamos a ponerle un número al sensor de otro: la forma honesta de zanjarlo es la curva, y la pregunta honesta es la de abajo.
Este artículo trata de la forma, no de las marcas, y las proporciones de arriba describen una clase de sensor, no un producto. Si quieres la comparación con nombres (qué sistemas, cuánto cuesta operar cada uno durante cinco años y dónde gana cada uno), la hacemos en Los 4 mejores sistemas de monitoreo de vibraciones en 2026, con nuestros puntos débiles incluidos.
Qué preguntar antes de fiarte de una hoja de datos
- Muéstrame la curva de respuesta en frecuencia del sensor montado, con la base que ustedes venden, no el elemento desnudo sobre un bloque de calibración.
- ¿Dónde está la resonancia montada, y cuál es la banda útil a un quinto de ella?
- ¿Cómo se sujeta: espárrago, adhesivo o imán? Si es adhesivo, ¿qué le pasa a la resonancia a 80 °C?
- ¿Qué tan alto es el cuerpo, qué tan ancha es la unión sobre la que se apoya y dónde está su centro de masa?
Un proveedor que ha medido su sensor responde en un minuto. Uno que no lo ha hecho cambia de tema hacia la frecuencia de muestreo.
Nosotros tenemos esa curva para el PHANTOM® Gen 4: montado sobre espárrago, medida en un shaker certificado. Está disponible para nuestros clientes bajo solicitud, y es lo primero que entregamos cuando alguien hace la pregunta 1 de arriba.
Preguntas frecuentes sobre el montaje y la forma de los sensores de vibración
¿Qué es la resonancia montada de un acelerómetro?
La frecuencia natural del sensor sobre su montaje, tratado como una masa sobre un resorte: la masa del sensor sobre la rigidez de la unión entre él y la máquina. Cerca de esa frecuencia el sensor amplifica la vibración en vez de seguirla, así que la banda útil de medición termina bastante por debajo. La ISO 5348 y los fabricantes de acelerómetros ponen ese límite en aproximadamente un quinto de la resonancia montada para que el error de amplitud sea pequeño.
¿Un sensor de vibración más pesado mide peor?
No por sí mismo. La masa baja la resonancia montada, pero dónde está la masa importa más que cuánta hay: un sensor pesado con la masa abajo y una unión roscada rígida conserva una resonancia alta, mientras que uno más ligero con la masa arriba sobre una base pegada puede perder la mayor parte de su banda en un modo de balanceo. La masa también carga las estructuras ligeras, así que un sensor debe pesar una fracción pequeña de la superficie sobre la que se apoya.
¿El montaje con espárrago es de verdad mejor que el adhesivo o el magnético?
Sí, y no por poco. La ISO 5348 ordena los montajes por rigidez de acoplamiento: espárrago roscado primero, adhesivo segundo, imán al final. Cada paso hacia abajo baja la resonancia montada y estrecha la banda útil. El adhesivo y los imanes son legítimos para rutas y para superficies que no se pueden perforar; para monitoreo permanente, el espárrago es la referencia.
¿Por qué el PHANTOM® Gen 4 es un disco bajo y ancho?
Porque un cuerpo bajo y ancho sobre una rosca mantiene el centro de masa cerca de la unión y la unión tan rígida como la máquina, lo que mantiene la resonancia montada y el modo de balanceo por encima de la banda que importa. De sus 187 g, 154.5 g son acero inoxidable y la mayor parte es la base, lo que deja el centro de masa a 10.25 mm del plano de montaje, menos de un tercio de sus 34.5 mm de alto. La tapa de plástico de arriba está solo donde la antena necesita ver hacia afuera. Es pequeño porque lleva vibración triaxial y temperatura y nada más; las demás variables son módulos PHANTOM® aparte.
Lecturas relacionadas