Les défauts qu’une caméra peut voir, le téléphone que vous avez déjà les voit aussi. Ceux qu’elle ne peut pas voir, une meilleure caméra ne les aurait jamais résolus
Réponse courte. Une caméra vidéo transforme une machine en milliers de capteurs de déplacement à la fois, et c’est une chose merveilleuse pour le balourd, le désalignement, le jeu, le pied bancal et la résonance, qui déplacent des machines et des structures entières à basse fréquence. C’est une chose inutile pour les roulements et les engrenages, qui ne déplacent presque rien : à leurs fréquences, même un défaut grave produit moins de déplacement que ce qu’aucune caméra du marché ne peut résoudre. Cette ligne se situe autour de 300 Hz, et elle ne bouge pas avec le prix. En dessous, Dragon Vision® sur le téléphone dans votre poche résout le même ordre de déplacement qu’une caméra dédiée qui, d’après ceux qui en ont acheté une, coûte des dizaines de milliers de dollars. Au-dessus, l’instrument est un accéléromètre, et un modèle sans fil coûte moins qu’un seul objectif de cette caméra. Cet article explique pourquoi dans le langage d’un analyste vibratoire, sans vous demander d’apprendre les caméras. La version chiffre par chiffre, avec chaque source et chaque estimation, est la comparaison avancée.
Nous fabriquons Dragon Vision®, nous avons donc un intérêt ici. C’est pourquoi l’argument ci-dessous repose sur une physique que vous pouvez vérifier vous-même, pas sur notre opinion du produit de qui que ce soit.
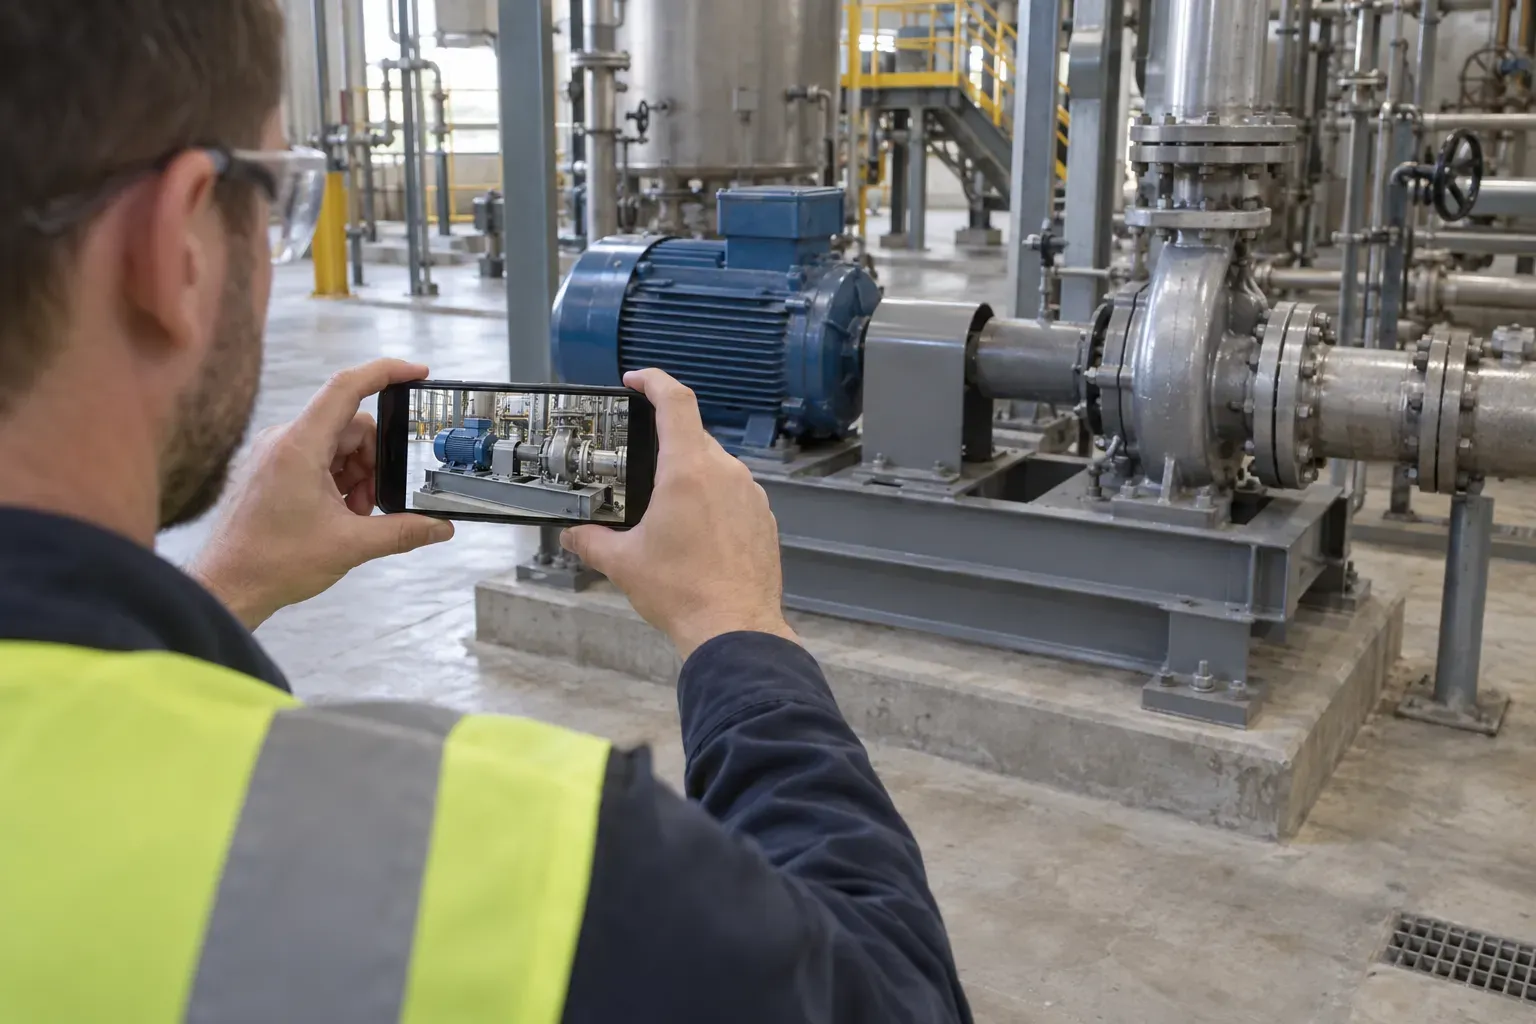
Les trois choses qu’un analyste doit savoir sur une caméra
Vous n’avez pas besoin de comprendre les objectifs, les capteurs ni les cadences d’images. Il vous faut trois faits.
1. Une caméra mesure un déplacement. Ni une accélération, ni une vitesse. Elle regarde une arête bouger d’une image à la suivante et rapporte de combien elle a bougé. Vous savez déjà ce que cela implique : à sévérité donnée, le déplacement diminue avec le carré de la fréquence. Un balourd 1× à 1 800 tr/min qui donne 7 mm/s, le niveau d’alarme ISO, déplace le palier d’environ 37 µm. Un défaut de roulement à 3 000 Hz qui donne 1 g le déplace d’environ 0,03 µm, mille fois moins. La caméra n’est pas devenue moins bonne ; le défaut a simplement cessé de déplacer quoi que ce soit.
2. La taille du plus petit mouvement qu’une caméra peut voir dépend de la taille de la machine dans l’image. Pas de la distance à laquelle vous vous tenez. Chaque pixel couvre un morceau de machine, et le logiciel peut localiser une arête à une petite fraction de pixel près. Remplissez le cadre avec tout le groupe de pompage et chaque pixel couvre environ un millimètre, si bien que le plus petit mouvement visible fait quelques micromètres. Zoomez sur un seul palier jusqu’à ce qu’il remplisse le cadre et chaque pixel couvre un cinquième de cela, si bien que vous voyez des mouvements cinq fois plus petits. La distance ne compte que parce qu’elle change la taille de la machine dans l’image. Un téléphone avec téléobjectif à un mètre et une caméra dédiée avec un objectif 50 mm à un mètre vous montrent à peu près les mêmes 20 à 30 centimètres de machine, et voient à peu près les mêmes mouvements. Les fiches techniques disent « 0,01 mil à 1 mètre avec un objectif 50 mm » parce qu’elles doivent dire ce qu’il y avait dans l’image ; le chiffre n’est pas celui de la caméra, c’est celui de l’image.
3. Une caméra plus rapide voit une image plus petite avec moins de lumière. Un capteur ne peut lire qu’un certain nombre de pixels par seconde. Pour passer de 120 à 1 300 images par seconde, la caméra dédiée lit une bande d’environ 2 cm de haut sur la largeur du cadre. Pour atteindre les 29 000 images par seconde annoncées, elle lit une pastille de 64 par 32 pixels : à un mètre, cela fait 6 mm sur 3 mm de votre machine, à peu près la taille d’un ongle, et chaque image reçoit un 240e de la lumière. Ces modes rapides existent, ils sont dans la brochure, mais ils ne regardent pas une machine ; ils regardent un point.
C’est tout. Le reste en découle.
La même image, côte à côte
La seule façon équitable de comparer deux caméras est de les pointer sur la même chose, avec la machine de la même taille dans les deux images. Voici les trois images qu’un analyste prend réellement.
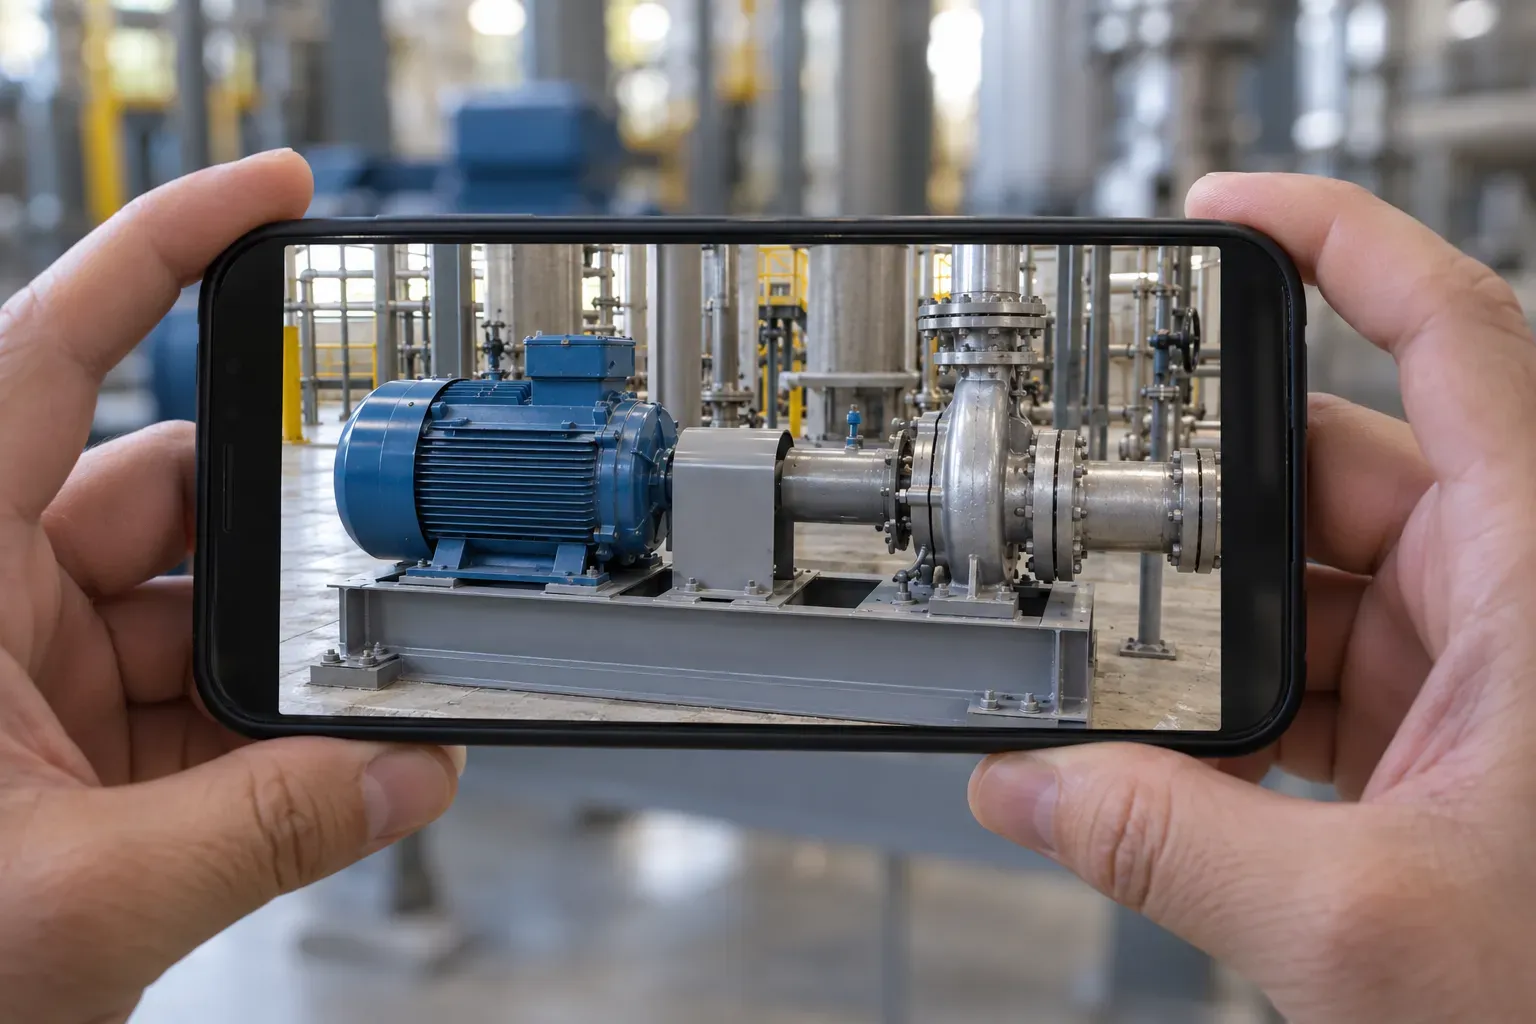
Image 1 : la machine entière, pour une déformée opérationnelle
Vous voulez voir le moteur, la pompe, le socle et la tuyauterie bouger ensemble, alors vous reculez jusqu’à ce que tout le groupe remplisse le cadre, environ 1,5 m de large. Avec un téléphone, c’est l’objectif normal 1× à environ un mètre. Avec la caméra dédiée et son objectif 50 mm, c’est la même image depuis environ sept mètres, ou un objectif plus large de plus près.
- Plus petit mouvement que le téléphone peut voir dans cette image : environ 2,7 µm (estimé à partir de notre mesure publiée ; voir la comparaison avancée).
- Plus petit mouvement que la caméra dédiée peut voir dans cette image : environ 2 µm, d’après sa spécification publiée.
- Ce que vous cherchez : un balourd à 37 µm, un désalignement à 10 µm, un socle en résonance à 50 µm, un pied bancal à 10 µm.
Les deux caméras voient tout cela avec une marge de dix ou plus. Sur l’image pour laquelle l’amplification de mouvement a été inventée, le téléphone et la caméra dédiée sont le même instrument.
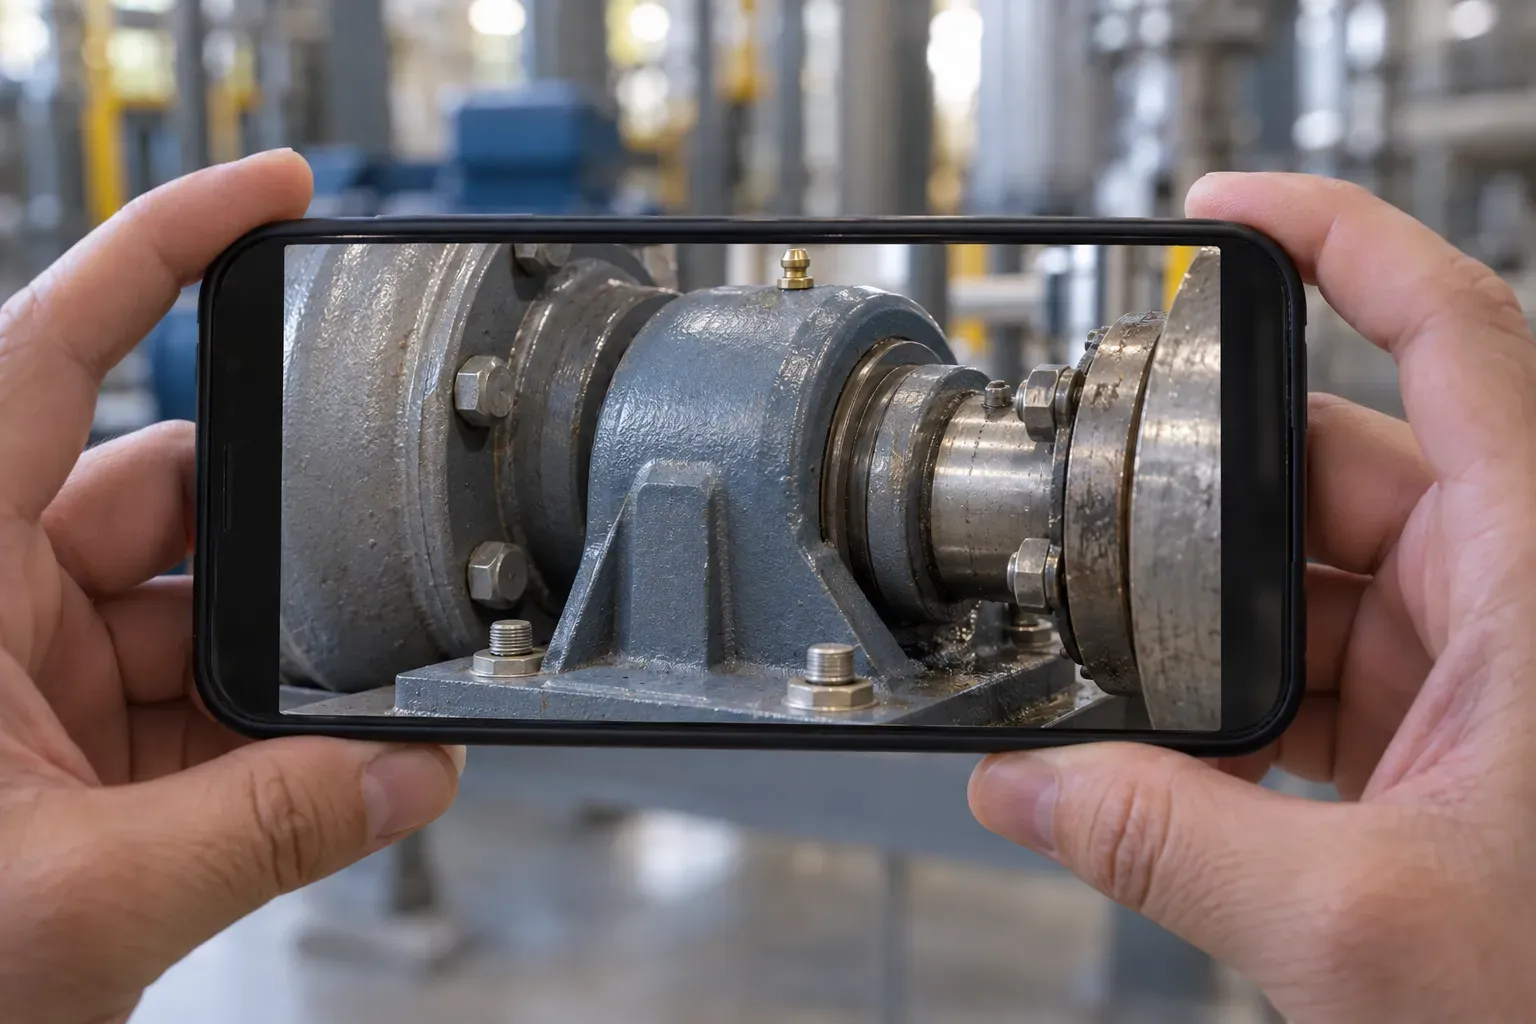
Image 2 : un palier, pour voir clairement un petit mouvement
Vous voulez savoir si un palier bascule, alors vous remplissez le cadre avec lui, environ 25 cm de large. Sur un téléphone, c’est le téléobjectif 5× d’un iPhone 15 Pro Max à un mètre, ou l’objectif normal à 20 cm. Sur la caméra dédiée, c’est l’objectif 50 mm à un mètre, la condition exacte de sa fiche technique.
- Téléphone : environ 0,5 µm (estimé).
- Caméra dédiée : 0,25 µm (publié aujourd’hui ; la même caméra était publiée à 2,5 µm en 2018, avec le même objectif).
- Ce que vous cherchez : les mêmes défauts que ci-dessus, désormais à 10–40 µm dans une image qui résout un demi-micromètre.
La caméra dédiée est ici environ deux fois plus fine. Deux fois, c’est réel, et c’est aussi sans importance pour un défaut situé vingt à quatre-vingts fois au-dessus du plancher de l’une ou l’autre caméra. Le zoom vous a acheté cinq fois plus de résolution ; la caméra plus chère vous en a acheté deux.
Image 3 : un ongle de machine, à 14 000 Hz
C’est l’image que seule la caméra dédiée peut prendre : 64 par 32 pixels, 6 sur 3 mm, à 29 000 images par seconde, ou une pastille de 3 cm à 6 000 images par seconde. La brochure appelle cela motion amplification au-dessus de 5 000 Hz.
- Téléphone : ne peut pas prendre cette image.
- Caméra dédiée : le peut. Avec la lumière d’un 240e d’image, elle y résout peut-être 4 µm (estimé).
- Ce qu’il y a à voir : à 5 000 Hz, une vibration de 1 g déplace la surface de 0,01 µm. Pour atteindre ce plancher de 4 µm, la pastille devrait vibrer à environ 400 g. Pour être mesurée avec une marge normale, 4 000 g.
Aucune machine de votre usine ne fait cela. Franchement, c’est une image ridicule à prendre. L’instrument qui mesure un point de la taille d’un ongle à 5 000 Hz est un accéléromètre, il le fait depuis soixante ans, et un modèle sans fil coûte quelques centaines de dollars. Dépenser des dizaines de milliers pour une caméra qui le fait mal n’est pas une capacité avancée ; c’est un chiffre de fiche technique qu’aucune machine ne remplira jamais.
Ce que chaque instrument voit vraiment, défaut par défaut
Placez les trois instruments devant les défauts que vous diagnostiquez chaque semaine, à des sévérités réalistes. La colonne de déplacement est la même arithmétique que vous utilisez pour convertir entre vitesse et déplacement ; rien ici n’est propre aux caméras.
✔ le voit avec marge · ≈ limite, au plancher · — ne peut pas le voir
| Téléphone + Dragon Vision® | Caméra dédiée | Accéléromètre | |
|---|---|---|---|
| Basse fréquence : des machines et des structures entières bougent | |||
| Balourd, 1× à 1 800 tr/min (30 Hz), 7 mm/s → 37 µm | ✔ | ✔ | ✔ |
| Désalignement, 2× (60 Hz), 4 mm/s → 11 µm | ✔ | ✔ | ✔ |
| Jeu ou pied bancal, 1× (30 Hz), 2 mm/s → 11 µm | ✔ | ✔ | ✔ |
| Résonance de structure, 15 Hz, 5 mm/s → 53 µm | ✔ | ✔ | ✔ |
| Passage d'aubes, 10 aubes × 30 Hz (300 Hz), 3 mm/s → 1,6 µm | ✔ en zoomant | ✔ | ✔ |
| Haute fréquence : rien ne bouge, tout accélère | |||
| Engrènement, 1 200 Hz, 2 g → 0,35 µm | — | — sous son plancher à 1 300 im/s | ✔ |
| Défaut de roulement, 3 000 Hz, 1 g → 0,03 µm | — | — | ✔ |
| Défauts vus, sur sept | 5 / 7 | 5 / 7 | 7 / 7 |
Déplacement à partir de la vitesse : x = v ÷ (2πf) ; à partir de l'accélération : x = a ÷ (2πf)². Les planchers des caméras sont ceux de l'image de la machine entière (≈2,7 µm téléphone, ≈2 µm caméra dédiée), sauf pour l'engrènement et les roulements, qui utilisent le meilleur plancher zoomé de chaque caméra à la cadence nécessaire (0,5 µm estimé pour le téléphone à 240 im/s ; ≈0,8 µm estimé pour la caméra dédiée à 1 300 im/s). Sources et calculs dans la comparaison avancée.
Lisez la ligne du total. Le téléphone et la caméra dédiée voient les mêmes défauts, cinq sur sept, et manquent les deux mêmes. L’accéléromètre voit les sept et coûte le moins cher des trois. C’est toute la comparaison : une caméra, n’importe quelle caméra, est un instrument basse fréquence, et le téléphone est une caméra basse fréquence que vous possédez déjà.
Ce que cela signifie pour le budget
Dragon Vision® pour Windows a un prix publié, 4 499,95 USD en une fois sans redevance annuelle, et fonctionne sous iOS, Android, Windows et en ligne, avec la vidéo de n’importe quelle caméra. La caméra est le téléphone que vous avez. Un système dédié de motion amplification se vend sur devis, et les utilisateurs qui en ont acheté un rapportent avoir payé plusieurs fois plus ; le devis couvre la caméra, un jeu d’objectifs, un portable durci, un kit d’éclairage, un trépied et une formation, et la plateforme actuelle vend le logiciel par modules. Il existe même un marché de location de ces caméras, ce qui vous indique où se situe le prix.
Aucun des deux prix n’est l’essentiel. L’essentiel est ce que vous obtenez : le système sur téléphone met l’amplification de mouvement dans la poche de chaque analyste du site, pour la première machine suspecte de la journée ; la caméra dédiée la met dans la mallette d’un spécialiste. Et quel que soit votre choix, l’argent pour la haute fréquence revient aux accéléromètres, parce que c’est le seul instrument qui verra jamais ces défauts.